视觉检测项目里有一句话:成像决定上限,算法只是逼近上限。
如果图像里看不出缺陷,再强的模型也无能为力。
因此相机与光源的选型应当从**缺陷特征**反推,而不是先定设备。
选型前必须回答:
缺陷是二维的(色差、脏污)还是三维的(凹坑、划痕、缺料)?
缺陷与背景的对比度大致多少?靠颜色、亮度还是纹理区分?
缺陷尺寸多大?对应到图像上需要几个像素?(经验上至少 3–5 像素才稳定)
缺陷可能出现在工件哪个面?是否需要多相机?
这份描述直接决定光源类型与相机分辨率。
· **环形光**:通用照明,适合平整表面的色差与脏污检测;
· **低角度暗场光**:突出褶皱、裂纹、凹陷等立体缺陷 —— 正常处平缓,
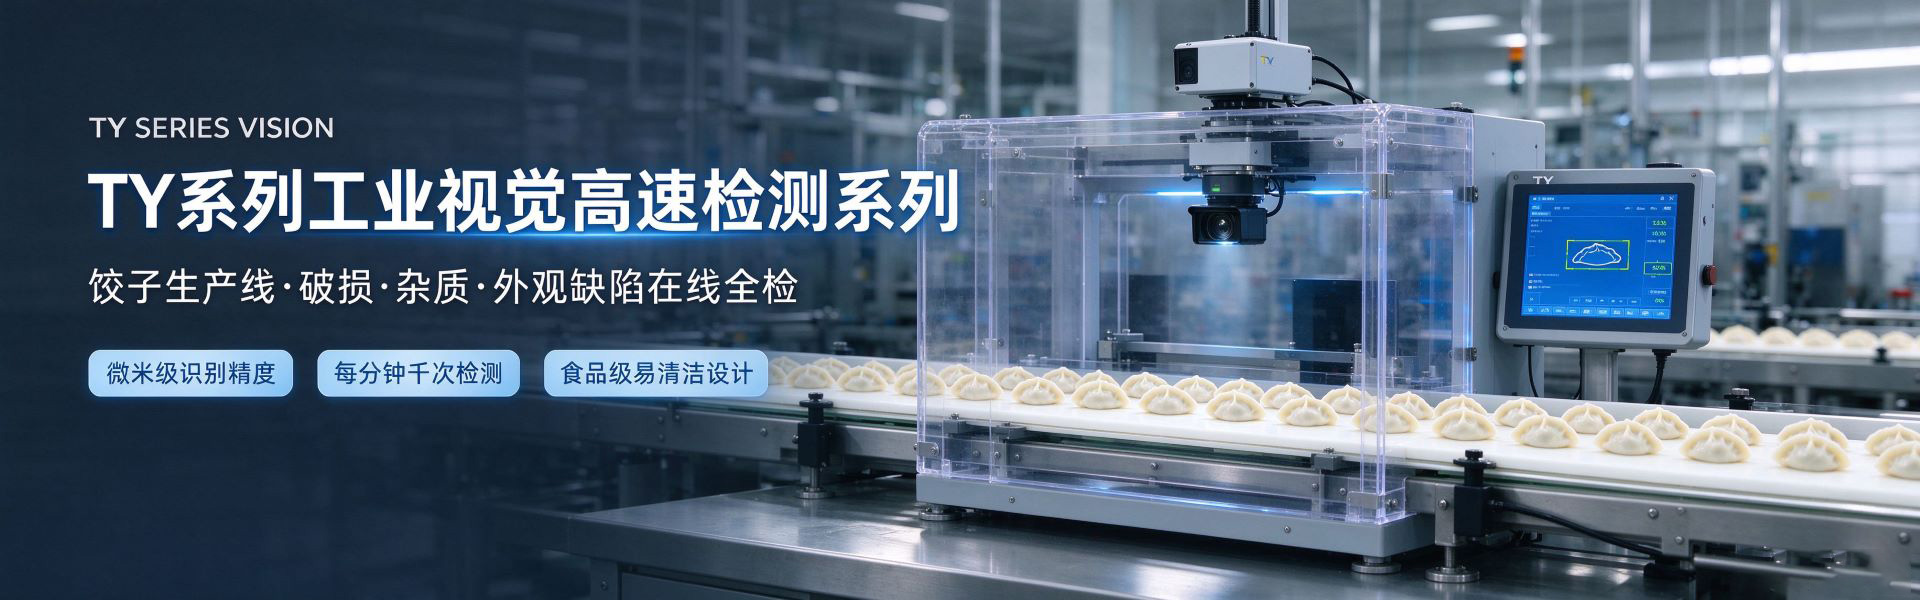
缺陷处形成亮线。饺子的破损检测就属于这一类;
· **同轴光**:垂直照明,适合镜面、金属表面的细微划痕;
· **背光**:把工件变成剪影,适合轮廓尺寸测量与异物检测;
· **偏振片**:抑制油膜、包装膜、玻璃的反光 —— 含油食品上几乎必需;
· **多角度/条形光组合**:表面起伏复杂时用于消除阴影盲区。
一个常见误区是用普通环形光去检三维缺陷,
结果对比度不够就归咎于算法。
1. **分辨率**:按最小缺陷尺寸反推。
若最小缺陷 0.1mm、视野 100mm,则需要约 1000 像素覆盖视野,
再留 3–5 倍余量,实际选 500 万像素以上更稳妥;
2. **帧率**:按节拍算。每分钟 600 件意味着每 100ms 一件,
加上曝光与传输时间,帧率与曝光时间要一起核算;
3. **接口**:MIPI 适合嵌入式平台直连,GigE/USB3 适合工控机方案;
4. **黑白还是彩色**:只靠亮度区分缺陷时黑白更灵敏(无插值损失);
需要判颜色时才用彩色。
**镜头畸变**:测量类应用必须做畸变校正;
**镜头景深**:工件高度有波动时,景深不足会导致部分区域失焦;
**环境光干扰**:加遮光罩往往比升级相机更有效;
**温度与粉尘**:食品、粉尘环境要考虑防护等级与无风扇设计。
打光方案定下来,算法常常可以大幅简化。
反过来,用复杂算法去弥补糟糕的成像,代价高且不稳定。
这也是我们坚持先做打光验证再谈模型选型的原因。
地 址:河南省郑州市高新技术产业开发区翠竹街1号13幢6层06号 电 话:18603810315 Q Q:19540837 邮 箱:19540837@qq.com 邮政编码:450001